3DGS 端侧重建结果发糊不是算法玄学:采集覆盖率、模糊帧与轨迹回环怎么做门禁
3DGS 端侧重建结果发糊不是算法玄学:采集覆盖率、模糊帧与轨迹回环怎么做门禁
同一台设备拍同一个物体,有时模型完整,有时背面塌掉、纹理发糊。把问题全部归到重建算法,通常会错过真正能控制的变量:输入帧是否清晰、视角是否覆盖、运动轨迹是否闭环。
验证边界:资料核对日期为 2026-09-26。本文以华为开发者官网当前可访问的 HarmonyOS 7(API 26)资料为能力边界,代码中的纯函数和状态转换在 Node.js 宿主环境做过断言。当前本机仍是 API 24 SDK,且没有连接 HDC 真机,所以不把宿主断言写成 API 26 编译或真机实测。涉及系统窗口、设备形态、GPU、网络、相机或 3D 重建的接口,正式交付前仍要在 API 26 SDK 与对应真机上补齐编译、日志、性能和异常路径证据。
先复现:不要一上来就改参数
先把触发条件写成可以重复执行的步骤,至少记录系统版本、设备形态、前后台状态和输入数据。一次正常截图不能证明问题已经解决;必须同时保留失败路径、恢复路径和最终状态。同一台设备拍同一个物体,有时模型完整,有时背面塌掉、纹理发糊。把问题全部归到重建算法,通常会错过真正能控制的变量:输入帧是否清晰、视角是否覆盖、运动轨迹是否闭环。
根因与工程模型
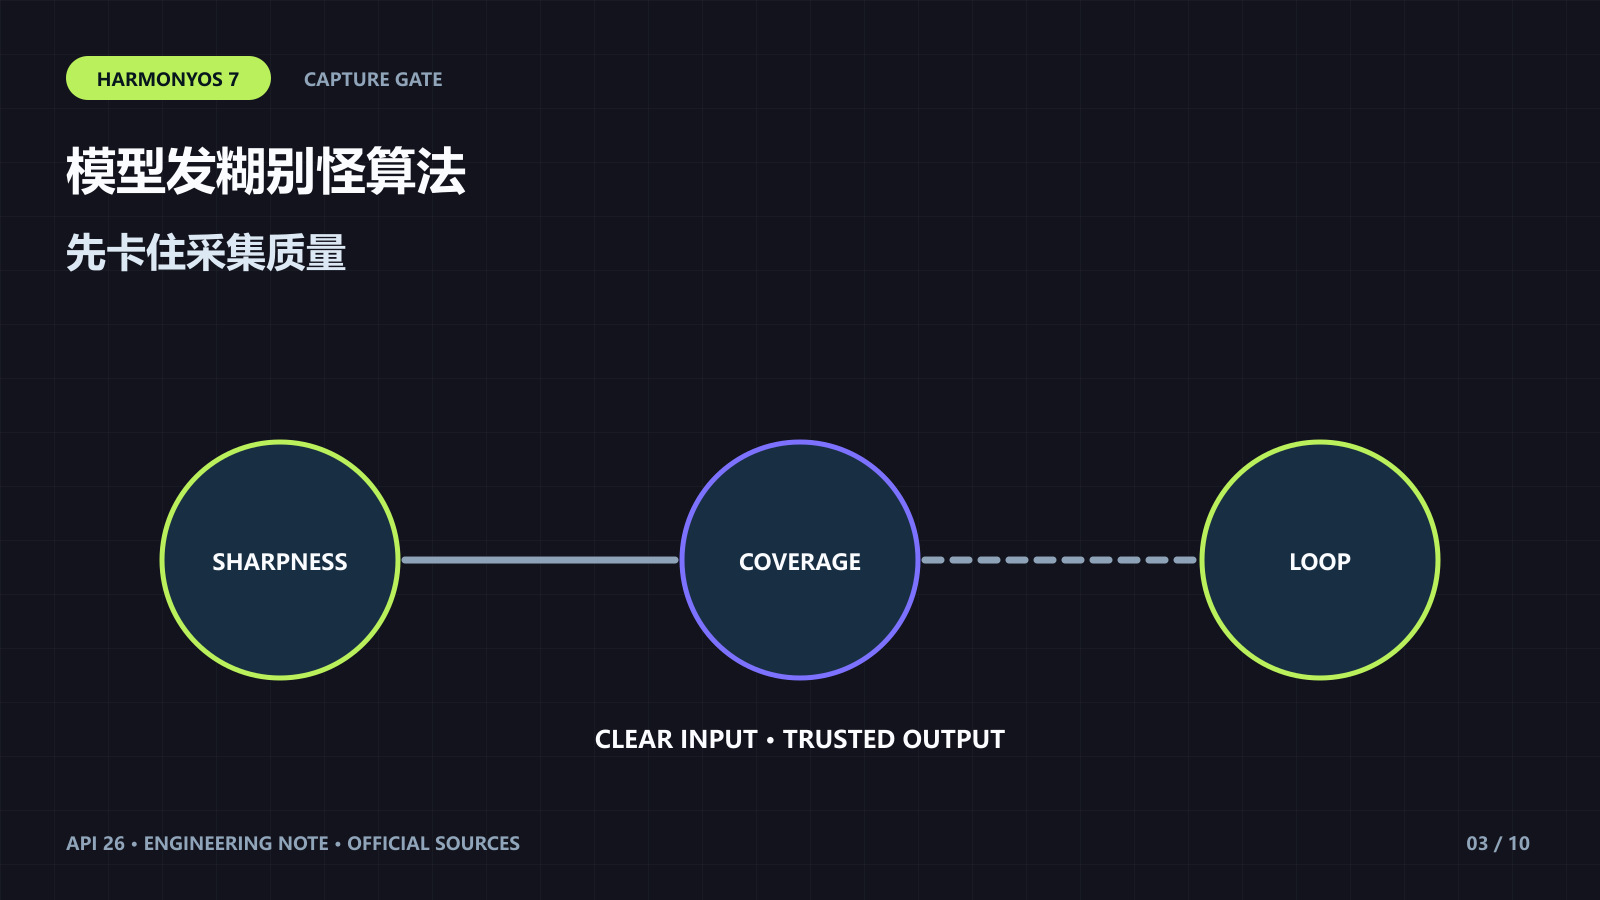
采集过程持续计算三个可解释指标:清晰度分数过滤运动模糊,视角桶统计覆盖率,轨迹回环确认起点附近存在重叠。只有三项都过线才允许进入正式重建;未通过时直接提示用户补拍缺失方向,而不是让设备花时间生成必然失败的结果。
把判断集中在纯函数中,页面只负责采集事实和渲染结果。这样既能在没有真机时验证核心状态转换,也能在接入 API 26 接口后用同一组事件序列回归。
interface CaptureStats { sharpFrames:number; totalFrames:number; coveredBins:number; totalBins:number; loopClosed:boolean }
export function captureGate(s:CaptureStats){
  const sharpRate=s.totalFrames? s.sharpFrames/s.totalFrames:0;
  const coverage=s.totalBins? s.coveredBins/s.totalBins:0;
  return { ok:sharpRate>=0.8 && coverage>=0.75 && s.loopClosed, sharpRate, coverage };
}
案例一:稳定路径也要验证
用户绕物体拍了一圈,但速度过快。总帧数很多,清晰帧比例只有 55%,门禁拒绝并提示降低移动速度;不能用“帧数够了”代替清晰度。
复现记录需要包含输入、关键状态迁移和最终输出。若实际接口回调顺序与预期不同,应先更新事件模型,而不是在页面里继续叠加延时。
案例二:异常与恢复路径
正面和两侧覆盖良好,背面完全缺失。视角桶显示后方两个区域为空,界面用方向提示引导补拍;补拍后复用已有合格帧,不要求整段重来。
异常路径验收不能停在“没有崩溃”。还要确认用户看见什么、是否可以继续、重复操作会不会产生副作用,以及恢复后状态是否与首次成功一致。
方案对比
| 观察项 | 容易出问题的做法 | 更可靠的做法 |
| 完成条件 | 达到固定拍摄时长 | 清晰度、覆盖率与回环同时过线 |
| 失败反馈 | 统一提示重试 | 指出缺失方向或模糊比例 |
| 补拍策略 | 全部清空重拍 | 保留合格帧,只补缺口 |
| 证据记录 | 只保存最终模型 | 保存门禁指标与被过滤帧统计 |
更可靠的方案共同点是:状态有名字、输入有边界、失败可恢复、结果可读回。封装时把系统能力适配层、纯状态层和页面层分开,后续官方接口变化只替换适配层,不把业务判断散落到组件回调。
上线前检查表
- 模糊帧不会计入有效覆盖。
- 视角桶能定位缺失方向。
- 轨迹回环有单独判断。
- 补拍不会重复消耗已合格素材。
- 正式重建前展示可解释的门禁结果。
官方资料与适用范围
官方资料负责说明能力范围,本文代码负责解释工程控制逻辑。由于本机尚未具备 API 26 SDK 与对应真机,正式项目必须补齐接口签名、权限、设备支持范围和真实性能证据后再交付。
结论
这个问题的关键不是再加一个 if,而是把系统信号转换成稳定、可测试、可恢复的业务状态。先复现、再建模、最后用两条不同路径验证,才能让新能力从演示效果变成可长期维护的工程能力。

讨论HarmonyOS开发技术,专注于API与组件、DevEco Studio、测试、元服务和应用上架分发等。
更多推荐
 3
 0
- 0


 已为社区贡献685条内容

所有评论(0)